
O gargalo que trava todo robô
Todo projeto de robótica que sonha com escala esbarra na mesma parede: falta dado. Um robô não aprende a pegar uma caneca lendo sobre canecas. Ele precisa de milhares de horas de gente segurando o controle e repetindo o mesmo movimento, milhares de vezes, em centenas de objetos diferentes. Isso é lento, caro e quase impossível de escalar quando o ambiente é imprevisível, como uma casa ou uma rua.
É uma inversão curiosa. Os modelos de linguagem aprenderam a escrever lendo a internet inteira, de graça. Os robôs, não: eles continuam presos a um conjunto de dados caro e pequeno, coletado à mão em laboratório.
Na quarta-feira (30/09), a Runway — empresa conhecida pelos modelos de vídeo generativo Gen-4.5 e Aleph — anunciou uma aposta para furar esse gargalo. O nome é Praxis-1, e a ideia é quase óbvia quando você ouve: em vez de ensinar o robô com dados de robô, ensine com vídeo comum.
Vídeo é praticamente infinito
O raciocínio está no próprio anúncio da empresa: "dados de demonstração de robôs são limitados, mas dados de vídeo são infinitos". Todos os dias, pessoas gravam e sobem mais cenas de vida cotidiana do que qualquer laboratório de robótica conseguiria capturar com teleoperação.
E existe um segundo combustível: os próprios modelos de vídeo generativo. A Runway afirma que o vídeo sintético está atingindo paridade com vídeo real em qualidade e velocidade — ou seja, além de filmar o mundo, agora dá para fabricar mundo para treinar.
A analogia que a empresa usa é honesta e familiar: um modelo de linguagem aprende a estrutura do idioma lendo texto e só depois é ajustado para tarefas específicas. Um robô que já entendeu como objetos se comportam e como as mãos se movem sai na frente de um robô que só viu movimentos de robô.
Um "modelo de ação de mundo"
Praxis-1 é o que a Runway chama de world action model — um modelo de ação de mundo. Ele nasce do mesmo pré-treinamento de vídeo por trás dos modelos interativos da casa, como o Solaris e o GWM Worlds 2.
Ao ensinar um modelo a gerar física plausível — como um objeto cai, como a mão se aproxima de uma superfície, como uma tarefa fica no meio do caminho —, a Runway construiu ambientes dinâmicos onde agentes podem treinar. Depois, o Praxis-1 pega esse entendimento e o transforma em política: a regra que decide o próximo movimento do braço robótico. Na prática, o modelo recebe uma instrução em linguagem natural, como "pegue a bolinha de tênis e coloque na caixa", e converte em ação física.
O detalhe que faz a diferença: o mesmo modelo é vendido como geral. Ele deveria funcionar em qualquer corpo robótico e em qualquer ambiente, sem treinamento dedicado para cada máquina.
Os números — e o que eles realmente dizem
Aqui o anúncio fica interessante, porque a Runway publicou o gráfico que não favorece o próprio slogan. O experimento compara duas políticas: uma pré-treinada com vídeo comum da web, outra com vídeo de teleoperação de robôs. Depois do ajuste fino, o erro final de posicionamento ficou em 16,1 cm para o modelo criado com vídeo da internet e 16,0 cm para o criado com vídeo de robô, medidos sobre 93 pares de avaliação.
São praticamente idênticos — e a empresa admite que diferenças menores que a barra de erro não são significativas. Ou seja: o teste não prova que vídeo da internet é melhor que vídeo de robô. Prova que é suficiente. Esse é o ponto todo. Se vídeo comum basta, o limite deixa de ser quantas demonstrações de robô existem e passa a ser quanto vídeo no mundo o modelo consegue engolir. A Runway diz que o desempenho melhora conforme o volume de vídeo em terceira pessoa cresce — a mesma lei de escala que funcionou para texto.
A simulação que acerta 95%
Tem um segundo número que explica por que essa abordagem pode economizar muito dinheiro. A Runway afirma que simular políticas de robô dentro do seu modelo de mundo prevê o resultado real com 0,95 de correlação — bem próximo do perfeito, e mais barato que os métodos baseados em reconstrução 3D.
Traduzindo: em vez de gastar semanas testando no hardware, dá para rodar a política dentro do "sonho" do modelo de mundo e ter uma boa ideia do que vai acontecer no mundo físico. É importante ser exato aqui: correlação de 0,95 não é taxa de sucesso nem nota de segurança. Diz apenas que o teste simulado ordena os resultados na mesma sequência do teste real.
Os quatro casos em que a política quebra
O anúncio também lista, com honestidade incomum, os quatro cenários que derrotam políticas treinadas só com demonstrações: objetos rígidos e repetidos (muitos itens quase idênticos, um alvo); ambientes bagunçados (oclusão, louça sobreposta); materiais transparentes (gelo e plástico claro, que enganam as pistas de profundidade); e objetos deformáveis (tecido sem ponto fixo de pegada).
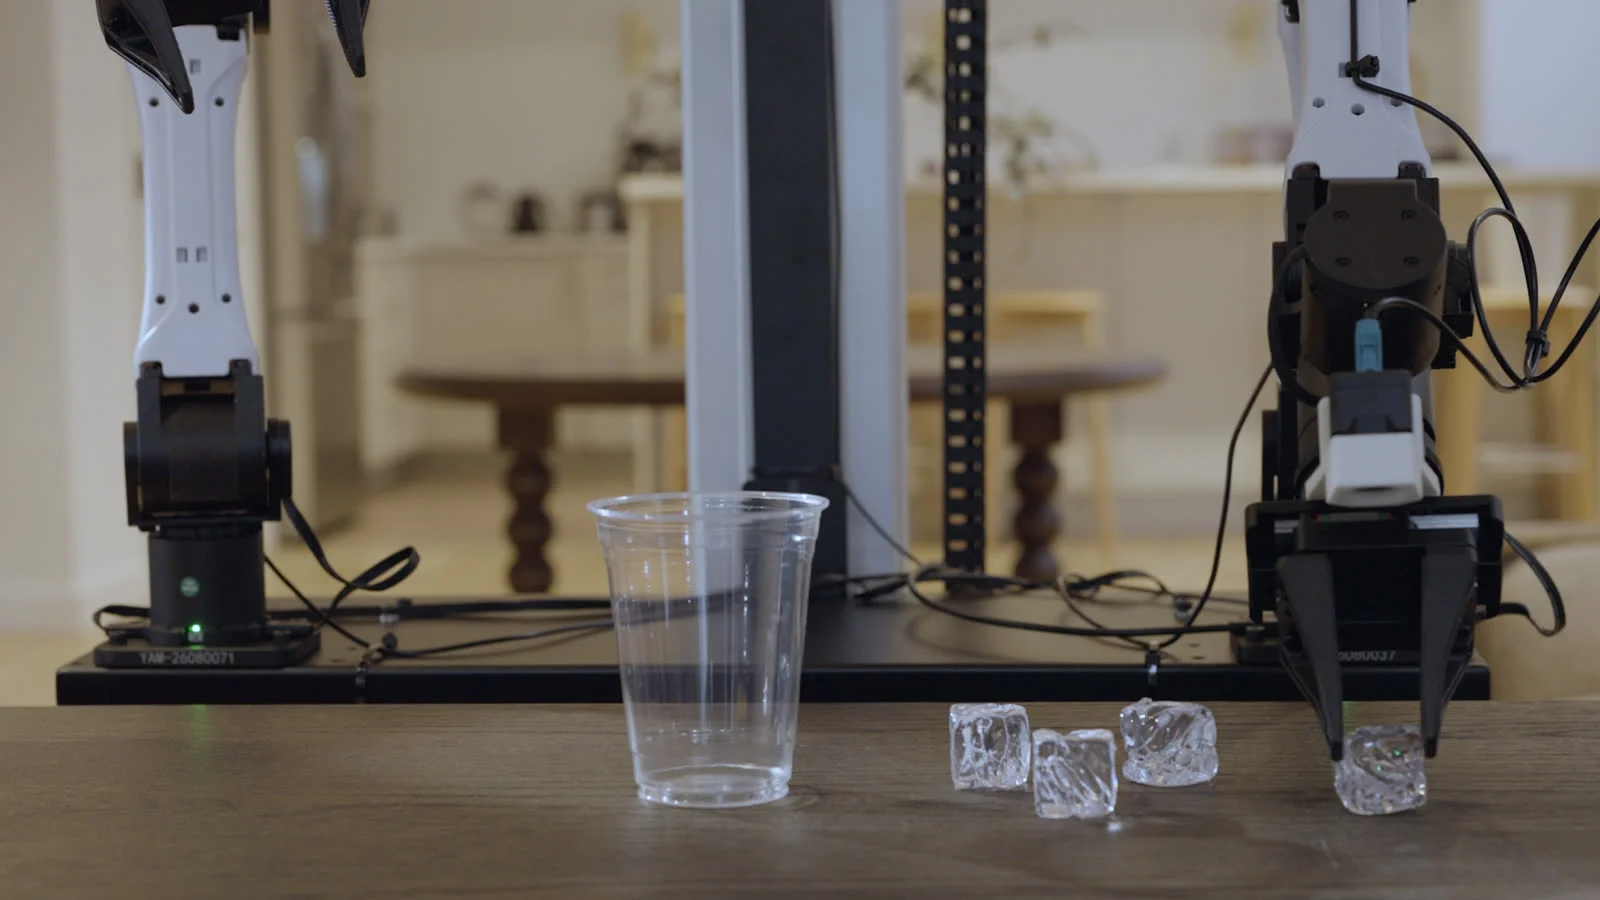
A empresa diz que o Praxis-1 lida com esses casos, mas não divulgou taxa de sucesso por categoria. É o tipo de lacuna que separa um bom vídeo de demonstração de um número que dá para auditar.
Três robôs, três corpos, uma política
Para provar que o modelo é geral, a Runway está testando com três parceiros, cada um em um tipo de máquina: a Noble Machines, com manipulação de dois braços; a Standard Bots, com o braço de seis graus de liberdade RO1, que aparece servindo líquido; e a Ultra, com uma base móvel — um robô que anda.
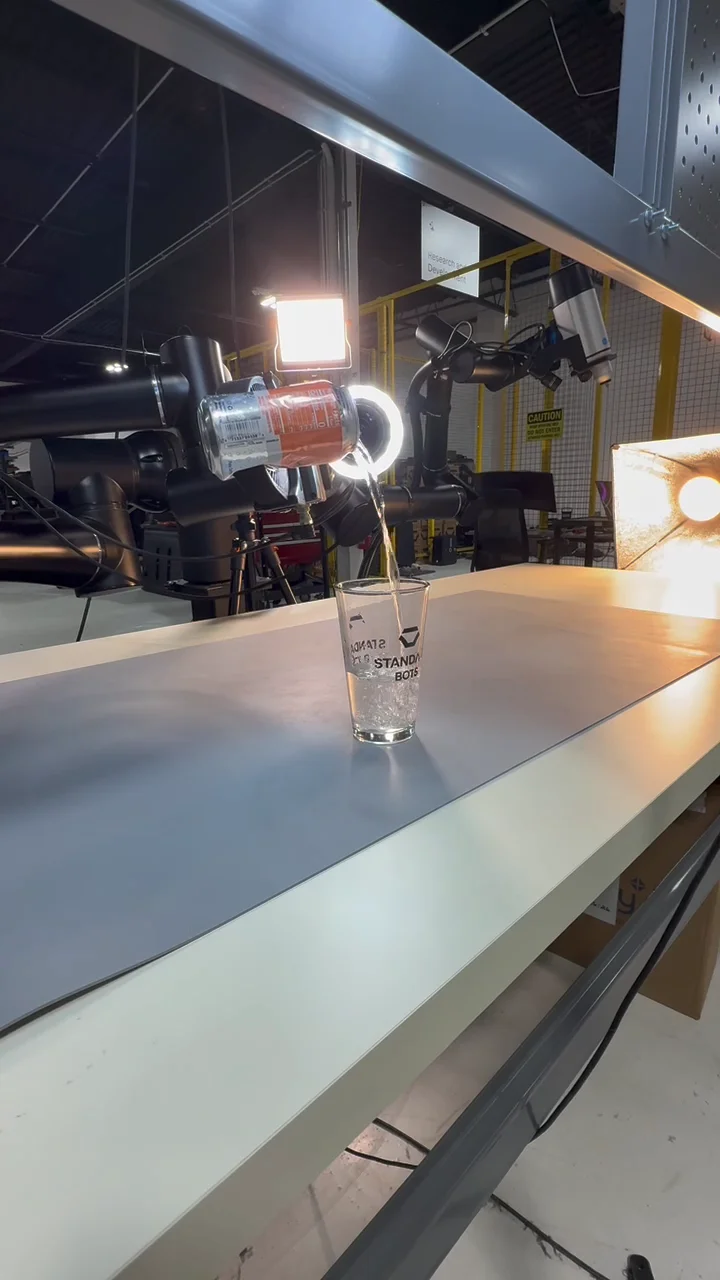
A demonstração mais direta desse ponto: a mesma política foi levada de um estúdio com luz controlada para uma cozinha doméstica, com luz misturada, sem retreinar nada. Se isso se sustentar na prática, é a diferença entre comprar um robô que sabe fazer uma coisa e comprar um robô que aprende a fazer o que você pedir.
Por que pesos abertos
A Runway prometeu liberar o Praxis-1 com pesos abertos — o arquivo que qualquer um pode baixar, rodar e ajustar — em vez de mantê-lo fechado atrás de uma API. O argumento da empresa é geopolítico e explícito: liderança americana em "IA física" exigiria um nível de abertura e interoperabilidade que hoje não existe para uso físico.
Para quem desenvolve hardware, isso importa. Um braço robótico industrial vive 10, 15 anos. Se a inteligência dele depende de uma API que pode mudar de preço ou sumir, o investimento fica refém. Com pesos abertos, a fábrica pode rodar o modelo na própria rede, sem mandar imagem da linha de produção para fora.
Só que a promessa tem data vaga: "nos próximos meses", sem dia marcado. Hoje o acesso é por convite, para parceiros selecionados, e a própria empresa diz que o período de testes existe justamente para avaliar eficácia e segurança antes da disponibilidade geral. É um anúncio de pesquisa, não um produto na prateleira.
E o Brasil nessa história?
O Brasil tem um caso de uso quase desenhado para isso. Agronegócio, logística de armazém, manufatura de baixo volume: são ambientes onde montar um conjunto de dados de teleoperação seria proibitivo, mas onde já existe vídeo de sobra — câmeras de galpão, celulares de operador, gravações de linha de produção.
O que muda com uma abordagem como essa é o pré-requisito. Não é preciso ter um exército de robôs para gerar dado; é preciso ter vídeo, um bom ajuste fino e alguém que entenda do processo. É a mesma lógica dos modelos abertos que já rodam em máquina local: a barreira caiu do hardware para o conhecimento.
O que ainda falta é honesto reconhecer. Pesos abertos não são receita de bolo: alguém vai precisar calibrar, validar e assumir o risco quando um braço de 30 kg erra o alvo. E o teste que mais importa — transferir o que foi aprendido em vídeo para corpos e ambientes que a Runway nunca viu — continua em aberto, inclusive para a própria empresa.
A fronteira da IA mudou de endereço três vezes em três anos: primeiro foi texto, depois imagem e vídeo. Agora ela está tentando entrar no mundo físico pela porta mais barata que encontrou — a câmera de quem já estava filmando tudo.